
传统相机每秒传输大量冗余像素,而神经形态视觉系统只记录变化。本文解析事件相机的异步传感原理、脉冲神经网络的硬件实现,以及该技术在机器人、可穿戴设备和工业检测中的真实应用边界与局限。
传统视觉的能耗悖论
目前绝大多数AI视觉系统依赖帧式相机——每秒输出30到60张完整图像,每张包含数百万个像素值。但人眼在静止场景中产生的视觉信息量不足帧式相机的百分之一。这种冗余带来了两个问题:数据传输带宽被大量无意义像素占用,处理芯片需要为每一帧执行完整计算。
神经形态视觉的核心思路正是解决这个矛盾。它不拍摄连续画面,而是像人眼一样只记录亮度变化的事件。每一个像素独立运作,仅在光照发生显著变化时输出信号,静止区域则完全沉默。
脉冲神经网络的基础逻辑
事件相机产生的不是图像矩阵,而是一串带有时间戳的事件数据流。每条事件记录包含三个信息:像素坐标、发生时间和亮度变化方向(增亮或减暗)。这种数据结构天然契合脉冲神经网络——一种以离散时间脉冲替代连续数值计算的神经形态模型。
SNN与CNN的本质差异
卷积神经网络(CNN)将图像转换为固定维度的特征向量,通过多层加权求和完成分类。脉冲神经网络则用神经元发放脉冲的时间编码信息,突触权重以物理形式存在于硬件中,计算与存储几乎同时进行。
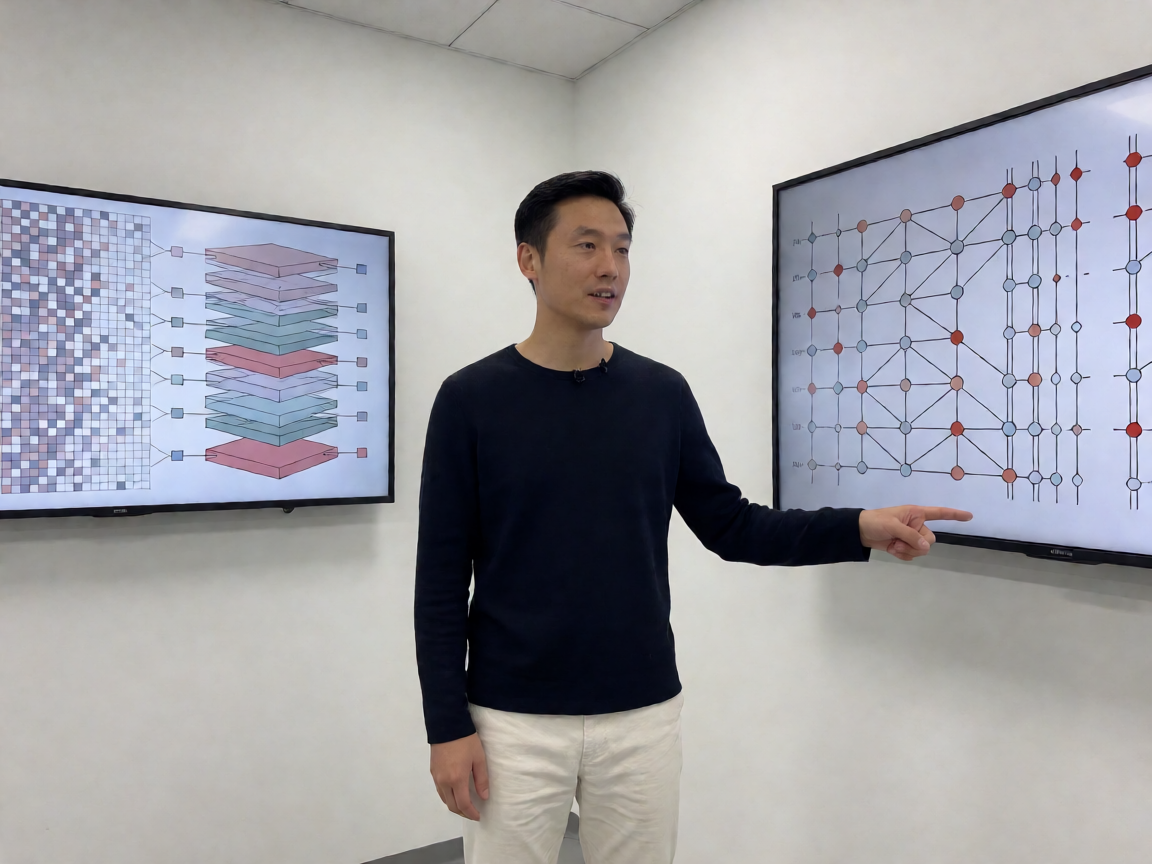
- 信息编码:CNN使用实数值激活,SNN使用时序脉冲序列
- 计算范式:CNN是批量矩阵运算,SNN是异步事件驱动
- 能耗来源:CNN能耗主要来自数据搬运,SNN仅在处理事件时消耗能量
- 适用场景:CNN适合离线批量处理,SNN适合实时连续感知
关键结论:SNN并非在所有任务上都优于CNN,其在低延迟、低功耗场景下具有结构性优势,但在复杂图像分类精度上仍落后于经过大规模训练的深度学习模型。
事件相机的异步传感机制
事件相机与传统CMOS传感器的工作原理存在根本差异。CMOS传感器在每个曝光周期结束时一次性读取全部像素值,而事件相机的每个像素单元内部集成独立的比较器电路,持续监测光电流变化。
当某个像素接收到的光强变化超过预设阈值,该像素立即生成一条异步事件,无需等待全局时钟。这意味着事件相机的有效帧率不受固定时钟约束,动态范围可达120dB以上,远超传统相机的60dB左右。
事件数据的稀疏性优势
在静止场景中,事件相机的输出近乎为零,这是其能耗优势的直接来源。一项针对自主移动机器人的对比测试显示,在使用相同分辨率的情况下,事件相机系统的峰值功耗约为传统全局快门相机的十分之一至五分之一,且随着场景静止时间延长,平均功耗进一步下降。
硬件实现:从研究芯片到商用产品
神经形态视觉的落地依赖两类硬件:上游的事件相机传感器和下游的神经形态处理器。前者由Prophesee、iniVation等公司商业化,后者则主要由学术机构推动。
主要神经形态芯片路线对比
| 芯片/平台 | 开发机构 | 神经元规模 | 主要特点 |
|---|---|---|---|
| Loihi 2 | Intel | 约100万 | 支持在线学习,低功耗设计 |
| SpiNNaker 2 | 曼彻斯特大学等 | 约1800万核心 | 大规模并行,灵活布线 |
| TrueNorth | IBM(已停产) | 约100万 | 首个商用神经形态芯片,2014年推出 |
| DYNAP-SE | 德国于利希研究中心 | 中等规模 | 专为事件视觉优化的低功耗架构 |
注意:IBM TrueNorth已于2020年前后停止生产,Intel Loihi 2目前仍以研究用评估板形式面向学术社区开放,尚未进入消费电子供应链。这些平台的商业化成熟度存在显著差异。
真实应用场景:谁在用、用在哪里
神经形态视觉尚未大规模进入消费级产品,但在几个垂直领域已形成可验证的应用案例。
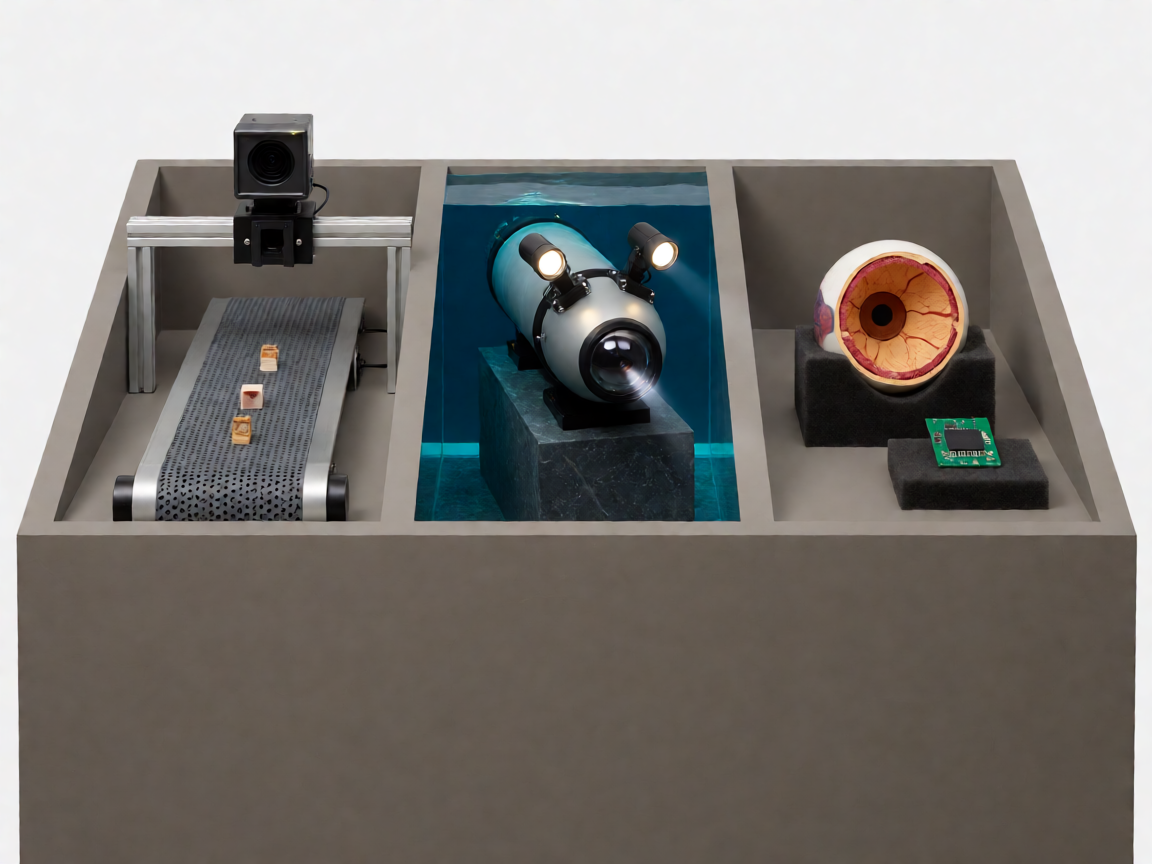
已在部署的三个方向
- 工业检测:高速传送带上的缺陷识别场景要求毫秒级响应和低功耗,事件相机对运动物体的敏感度使其在此类应用中具备明显优势,部分产线已实现稳定运行。
- 水下与暗光环境:传统相机在低照度下需要长时间曝光或增益放大,引入噪点;事件相机因仅记录变化而天然适应此类环境,已被用于ROV(遥控潜水器)的导航辅助。
- 植入式医疗设备:视网膜假体等脑机接口设备中,神经形态视觉前端可将光学信号直接转换为符合视神经特征的脉冲序列,减少了中间解码环节的能量消耗。
能效优势背后的现实限制
神经形态视觉的能耗优势建立在特定前提之上:场景中需要有一定程度的运动或变化。在完全静态的场景中,系统确实几乎不产生数据;但如果场景本身变化缓慢或事件频率过高,优势会被大幅削弱。
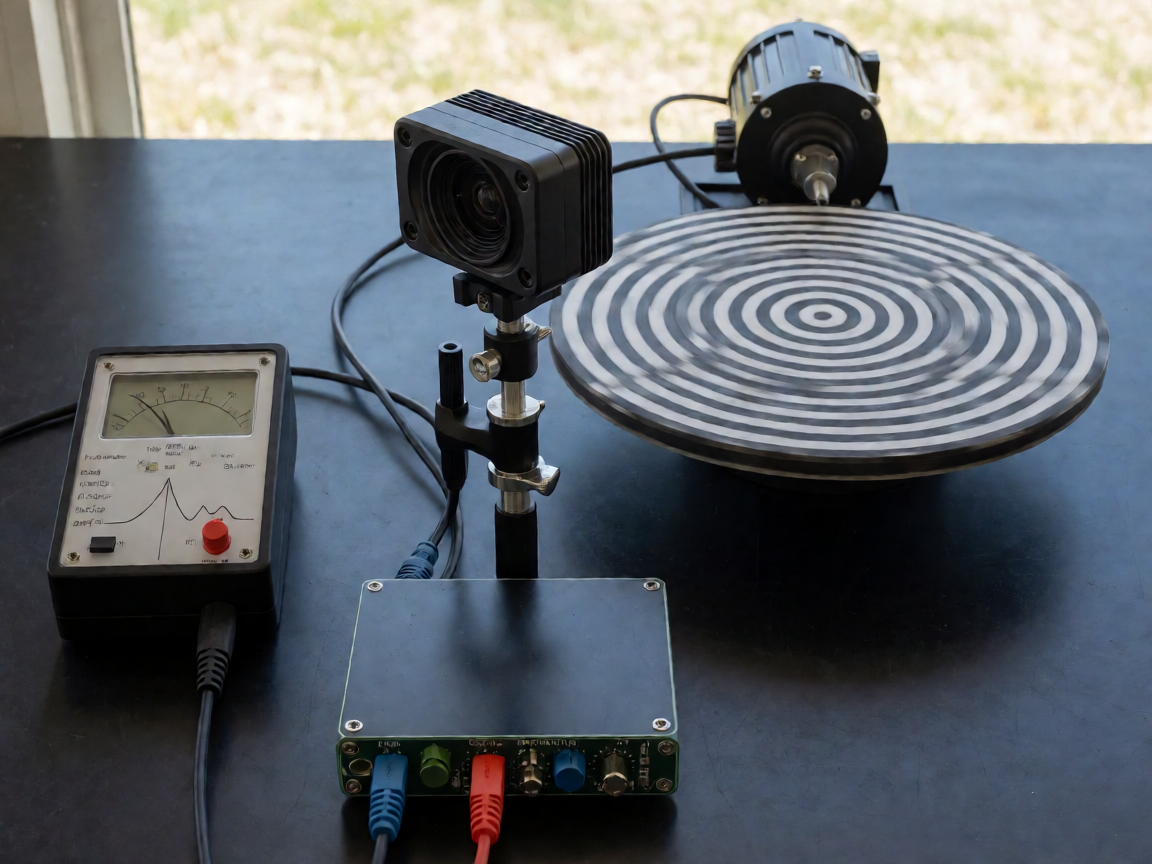
算法生态是另一个瓶颈。CNN拥有TensorFlow、PyTorch等成熟的训练框架和丰富的预训练模型,而SNN的训练方法仍在快速演进中,缺乏标准化的开发工具链。多数神经形态视觉应用需要重新设计或适配算法,而非直接移植现有模型。
风险提示:部分厂商在宣传中将事件相机的功耗数据标称为”峰值功耗”,实际系统功耗需考虑数据处理芯片、接口电路和电源管理模块的总消耗,整体节能幅度通常小于单独传感器指标所示。
下一步值得关注什么
未来两到三年内,有几个方向值得持续跟踪:事件相机传感器成本持续下降,有望推动其在无人机、智能眼镜等便携设备上普及;同时,端侧AI芯片厂商正在探索将事件处理单元直接集成到NPU中,实现从感知到推理的一体化低功耗设计。
此外,标准化数据集和评估基准的建立正在推进,这将决定神经形态视觉能否从专用场景走向更广泛的通用应用。目前最大的不确定性在于:神经形态硬件的成熟速度能否匹配算法生态的建设速度。
总结:一条未被证明的主流之路
神经形态视觉并非万能方案,它是对特定问题——低延迟、低功耗、高动态范围感知——的结构化回应。在工业机器人、暗光导航和植入式设备等场景中,它已经展示了可验证的价值;但在需要高精度语义理解的通用任务上,传统CNN仍然是更可靠的选择。
判断:神经形态视觉会在未来五年内从一个前沿研究方向转变为特定工业场景的标准方案之一,但短期内不会替代主流视觉系统。对于普通用户而言,它更像是基础设施层面的演进,而非直接面向终端消费者的产品形态。
建议:关注此方向的读者应优先跟踪事件相机硬件成本曲线和SNN训练工具链的成熟度,这两项指标决定了该技术从实验室走向规模化部署的时间节点。
以实际结果为准,操作前请核对官网版本、授权和安全提示。
欢迎留下你的观点,成为第一个参与讨论的人。