
可拉伸电子皮肤被视为机器人触觉感知的终极方案,但材料疲劳、信号串扰和读出电路集成仍是产业化核心障碍。本文解析其传感机制、工艺路线与现实落地路径。
核心结论:电子皮肤的痛点不在「会疼」,而在「长期稳定地疼」
可拉伸电子皮肤已从实验室Demo走向中试产线,但在机器人抓取精度、医疗设备可穿戴可靠性等场景仍受限于材料疲劳与读出电路的集成难度。真正决定产业化的不是传感灵敏度,而是传感器阵列在数万至数百万次循环后信号的漂移可控性,以及低成本制造工艺是否成熟。
技术背景:为什么机器人需要皮肤
传统工业机器人依赖编程轨迹与预设力控参数完成重复作业,缺乏对接触力、摩擦系数和物体表面形貌的实时感知能力。这种刚性控制模式在无序环境(如回收分拣、医疗护理)中表现极差。
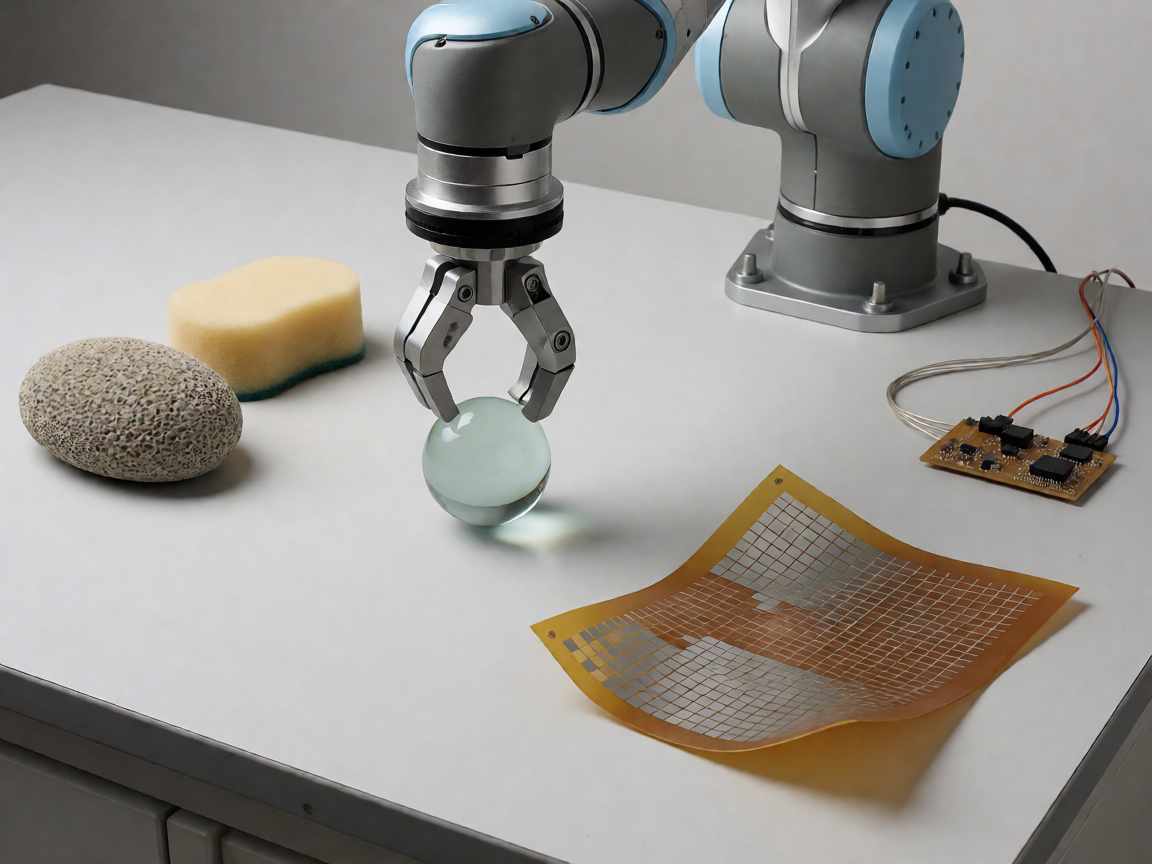
电子皮肤的核心价值在于提供连续、高密度的力学感知信息,让机器人获得类似人类的触觉反馈回路。目前全球已有数十个研究团队及多家初创企业投入该领域,涉及斯坦福大学、马克斯·普朗克研究所、MIT媒体实验室等机构。
电子皮肤的本质是通过高分子基体将物理刺激转换为可读取电信号的界面器件,其研究周期已超过十五年,但产业化仍在等待工艺路线与读出芯片的协同成熟。
传感原理:三种主流技术路线的真实差异
压阻型传感:结构简单但非线性明显
压阻式电子皮肤利用导电填料(如碳纳米管、石墨烯、液态金属)分散在弹性体(如PDMS、硅胶)中形成导电网络。当材料拉伸时,导电通路间距增大导致电阻升高,从而将形变转换为电阻变化信号。
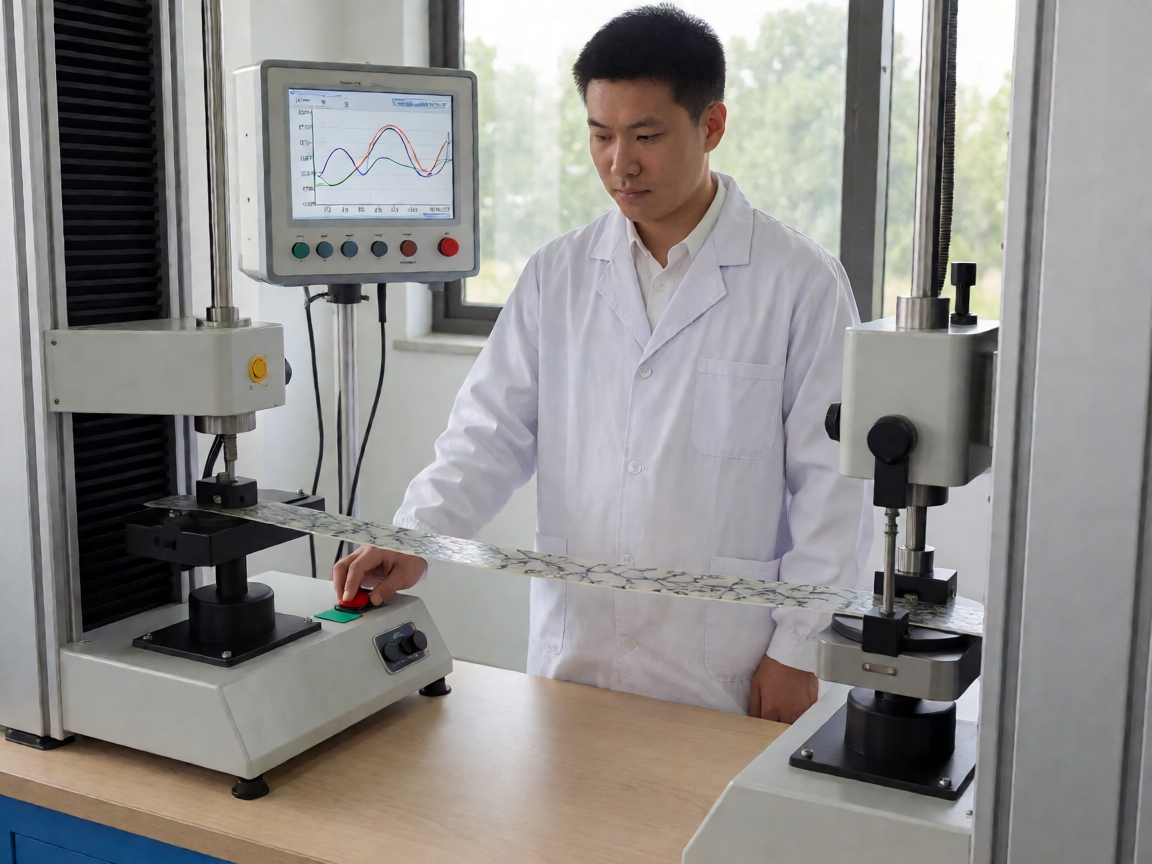
其优势是读取电路简单、灵敏度较高,缺点是非线性响应和迟滞现象显著,多次循环后会出现电阻基线漂移,需通过算法补偿。
电容式传感:动态范围宽,适合精细触感
电容型传感器由两个可拉伸电极中间夹介电弹性层构成。形变改变极板间距和介电常数,导致电容变化。相比压阻型,其线性度更好、功耗更低,适合检测轻触与滑动等低幅值信号。
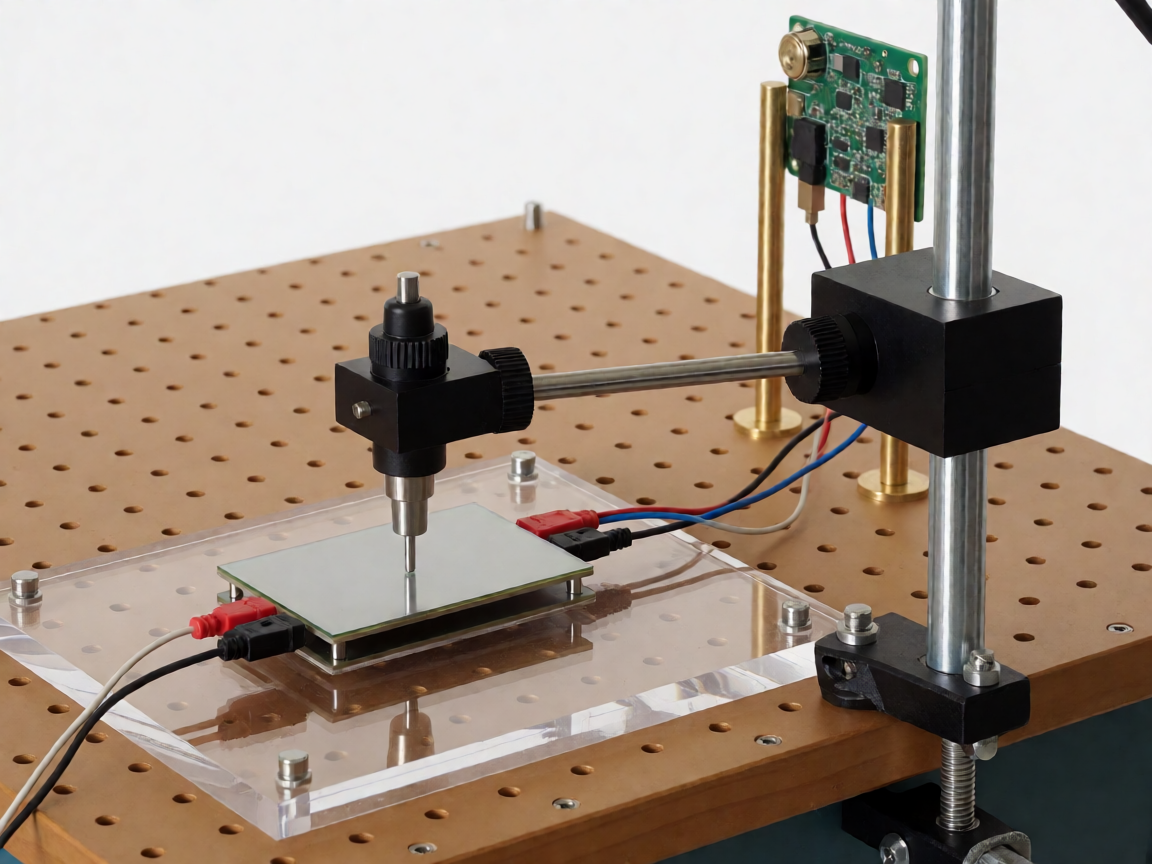
主要挑战在于寄生电容干扰和读出电路对微小电容变化的检测精度要求较高,通常需要专用ASIC芯片配合。
压电与摩擦电复合方案:兼顾主动感知与被动触发
压电材料在受力变形时产生电荷,摩擦电则利用两种不同材料接触分离时的电荷转移效应。这类方案无需外部供电即可产生信号,适合能量自给场景,但信号强度较弱,通常需要放大与整流电路。
| 传感类型 | 灵敏度 | 线性度 | 功耗 | 主要局限 |
|---|---|---|---|---|
| 压阻式 | 高 | 低 | 无 | 迟滞、基线漂移 |
| 电容式 | 中高 | 高 | 低 | 寄生干扰、需专用读出 |
| 压电/摩擦电 | 中 | 中 | 无 | 信号弱、需放大 |
工艺与集成:从薄膜制备到芯片读取
电子皮肤的制造通常涉及旋涂、喷墨打印、微接触印刷等工艺。弹性基底的选择直接影响拉伸极限与生物相容性,PDMS是最常用的硅橡胶基底,但拉伸率上限约100%–150%;新型聚氨酯弹性体可达300%以上。
导电网络的形成方式决定传感器的空间分辨率。传统光刻工艺可实现微米级电极图案,但成本高昂且难以大面积制备;卷对卷印刷与激光直写正在成为产业化可行路径。
读出电路集成是当前最大瓶颈之一。传统方法是将传感器阵列通过柔性PCB连接至标准ADC,但这种方式限制了电子皮肤的整体可拉伸性。近年研究趋向于将CMOS读出芯片直接嵌入或贴合于弹性基底,实现传感层与读出层的单片集成。
实际应用案例:从康复手套到太空机器人
在医疗康复领域,可拉伸电子皮肤被用于制作外骨骼手套与感觉反馈贴片。日本京都大学开发的触觉反馈手套已将128个传感单元集成于手指区域,用于帕金森康复训练中的抓握力度监测。

在航天任务中,NASA艾姆斯研究中心曾测试基于电子皮肤的机械臂抓取系统,用于小行星采样任务模拟。该系统可在真空与极端温度环境下工作,但长期稳定性仍待验证。
消费电子方向已有初步产品:某韩国科技企业推出带有柔性压力传感层的智能手机保护壳,可监测用户握持姿势并提醒调整。这是电子皮肤技术向大众消费市场渗透的早期尝试。
对行业的影响:医疗、工业与消费三端分化
医疗康复是电子皮肤技术最先落地的领域。由于对可靠性要求相对宽松(单日使用数小时、循环次数低于万次),现有工艺水平已能满足基本需求。康复设备制造商已开始批量采购传感贴片与配套软件平台。
工业机器人群体对电子皮肤的态度更为谨慎。汽车装配线等结构化环境对成本敏感,每增加一双手套级触觉传感器可能使整条产线的投资回报率难以成立。而非结构化场景(如物流分拣、农业采摘)是更现实的切入点。
消费电子产品对电子皮肤的兴趣集中在智能穿戴与游戏外设。触控精度提升与新型交互方式(如柔性键盘、手势识别)是驱动因素,但消费者愿意为此支付溢价的空间仍有待市场验证。
局限与争议:产业化真正的三座大山
材料疲劳与寿命不确定性:现有弹性基底在循环拉伸测试中通常在1万至10万次后出现性能衰减,而工业应用场景往往要求百万次级别。不同批次材料的一致性差异进一步加大了量产质量控制难度。
一项2024年发表于《自然·通讯》的研究指出,同一配方不同批次制备的PDMS基电子皮肤,其电阻变化率在5000次循环后的漂移幅度差异可达40%,这是一个尚未被产业充分解决的可靠性问题。
信号串扰与阵列密度矛盾:高密度传感阵列(每平方厘米超过100个单元)在缩小单元尺寸的同时会引入严重的邻域信号串扰,需要复杂的去卷积算法补偿,增加了系统复杂度与延迟。
读出芯片的可拉伸兼容:标准CMOS工艺制造的读出芯片本身不可拉伸,如何在保持电子皮肤整体柔性的前提下实现芯片与传感器的稳定电连接,仍是学术界与产业界共同面临的工程难题。
后续观察:三条值得关注的演进方向
一是自修复材料的突破。近年研究发现,含动态共价键的聚氨酯弹性体可在室温下实现划痕自修复,若该技术能在电子皮肤基底中得到规模化验证,将大幅延长器件使用寿命。
二是读出芯片的嵌入式集成路线。多家芯片设计初创公司正探索将ASIC读出电路直接集成在柔性衬底上的可行性,目标是消除传统PCB连线,实现真正的全柔性传感系统。
三是多模态传感融合。单一触觉信号无法完整描述接触事件,将压阻、电容、温度与化学传感融合于同一电子皮肤基底,有望提供更丰富的环境交互信息。
- 自修复弹性基底的量产工艺与成本下降进度
- 嵌入式读出芯片的集成方案何时能通过车规或工规级可靠性验证
- 多模态电子皮肤从实验室演示到标准化产品的时间表
总结
可拉伸电子皮肤的技术框架已清晰,三种传感原理各有适用边界,产业应用正在从医疗康复向工业与消费领域逐步渗透。核心瓶颈不在于发现新的传感机制,而在于材料耐久性、读出系统集成和低成本制造工艺的工程化落地。未来2–3年,具备车规级可靠性验证的嵌入式读出方案与自修复基底的量产能力,将是决定电子皮肤能否从特种应用走向大规模商用的关键节点。
以实际结果为准,操作前请核对官网版本、授权和安全提示。
欢迎留下你的观点,成为第一个参与讨论的人。