
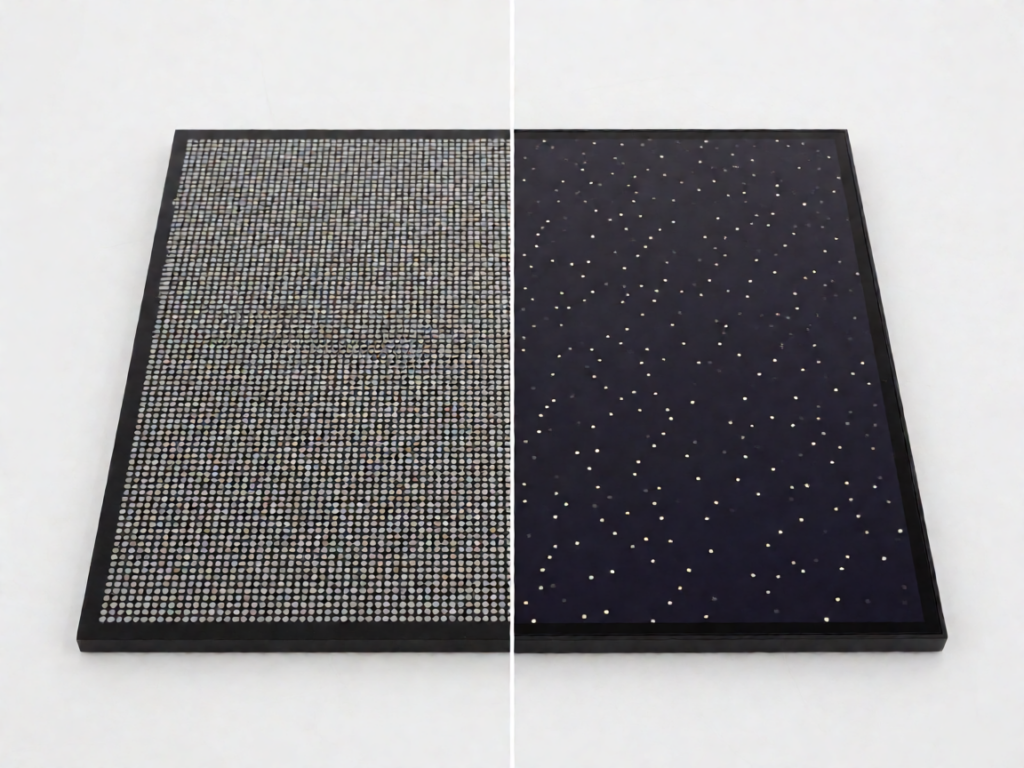
事件相机摒弃了传统摄像头每秒拍几十帧的做法,改为只记录每个像素亮度的变化时刻。低延迟、低功耗、超高动态范围让它在机器人和工业检测中不可替代。本文系统讲解其原理、硬件现状与应用边界。
我们一直在误解摄像头的本质
大多数人对摄像头的理解停留在「每秒拍几十张照片」这件事上。但生物眼睛根本不是这么工作的。视网膜中的神经节细胞只会在光线发生变化时放电,安静不变的背景从不消耗信号带宽。
事件相机正是模仿了这个机制。它不再输出完整的图像帧,而是以微秒级精度输出每个像素「发生了什么变化」的事件流。对静止场景,事件数据量趋近于零。
核心差异:事件流 vs 帧序列
- 传统相机:固定时间间隔采样,每帧包含所有像素的亮度值
- 事件相机:每个像素独立触发,仅在亮度变化超过阈值时输出时间戳和坐标
这一区别看似简单,却带来了延迟、功耗和动态范围三个维度的根本性改进。
事件相机的底层工作原理
事件相机的核心是一个由模拟电路组成的像素阵列。每个像素内部包含两个关键组件:一个对数响应的光电二极管,以及一个比较器。
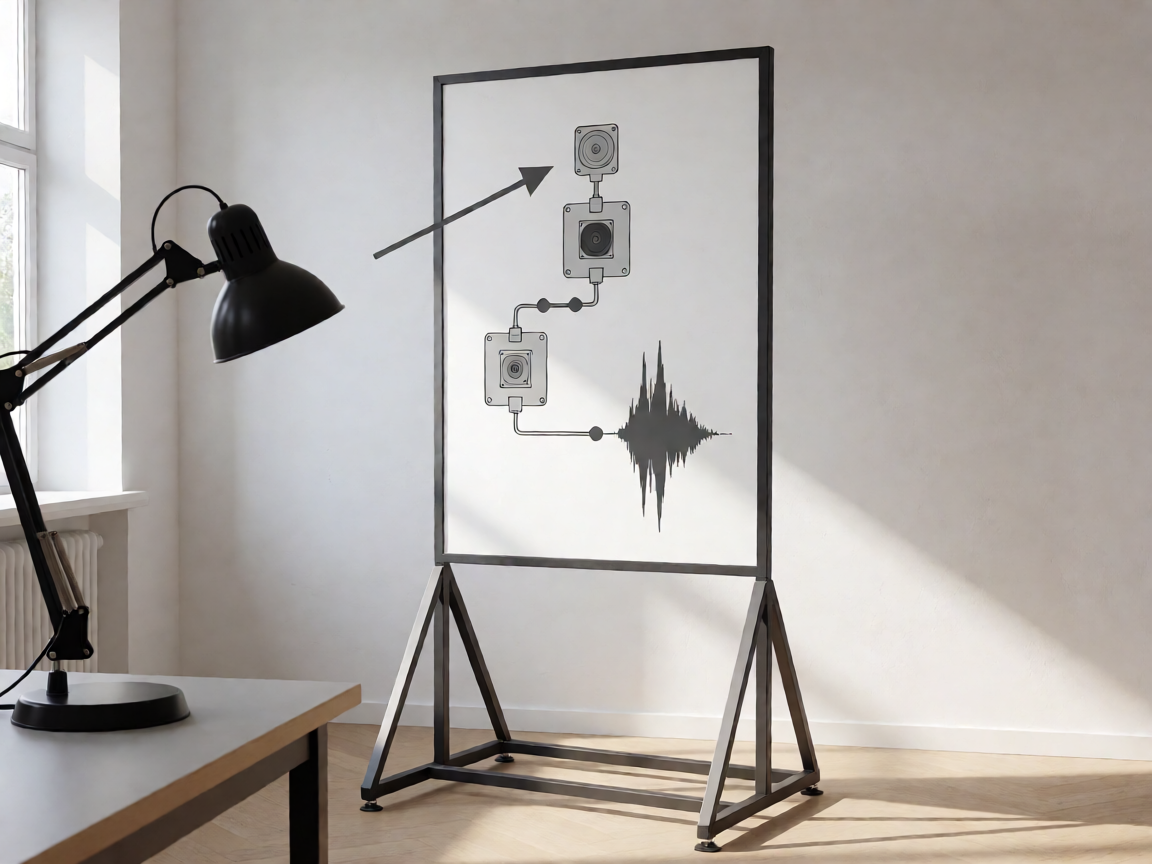
光电二极管将入射光转换为电流,对数响应意味着它天然适合处理高动态范围场景——无论是阴影还是强光下的细节,信号都不会饱和。比较器持续监测当前亮度与上次记录值之间的差异,一旦超过预设阈值就生成一个事件。
与传统CMOS传感器的全帧读出不同,事件相机没有全局快门或卷帘快门,也没有帧率的概念。每个像素的决策完全独立,时间分辨率可达微秒级。
关键参数说明
| 参数 | 传统CMOS相机 | 事件相机 |
|---|---|---|
| 时间分辨率 | 毫秒级(1/30s~1/1000s) | 微秒级(~10μs) |
| 动态范围 | 50~70dB | 120~140dB |
| 运动模糊 | 存在,与快门速度相关 | 基本不存在 |
| 数据量 | 固定,与帧率成正比 | 随场景动态变化,静止时极低 |
| 功耗 | 较高,每秒处理完整帧 | 低,仅在事件发生时处理数据 |
硬件现状:从实验室走向工业产品
事件相机并非停留在论文里的概念。过去十年,几家核心团队已经完成了从芯片设计到商业化产品落地的全过程。
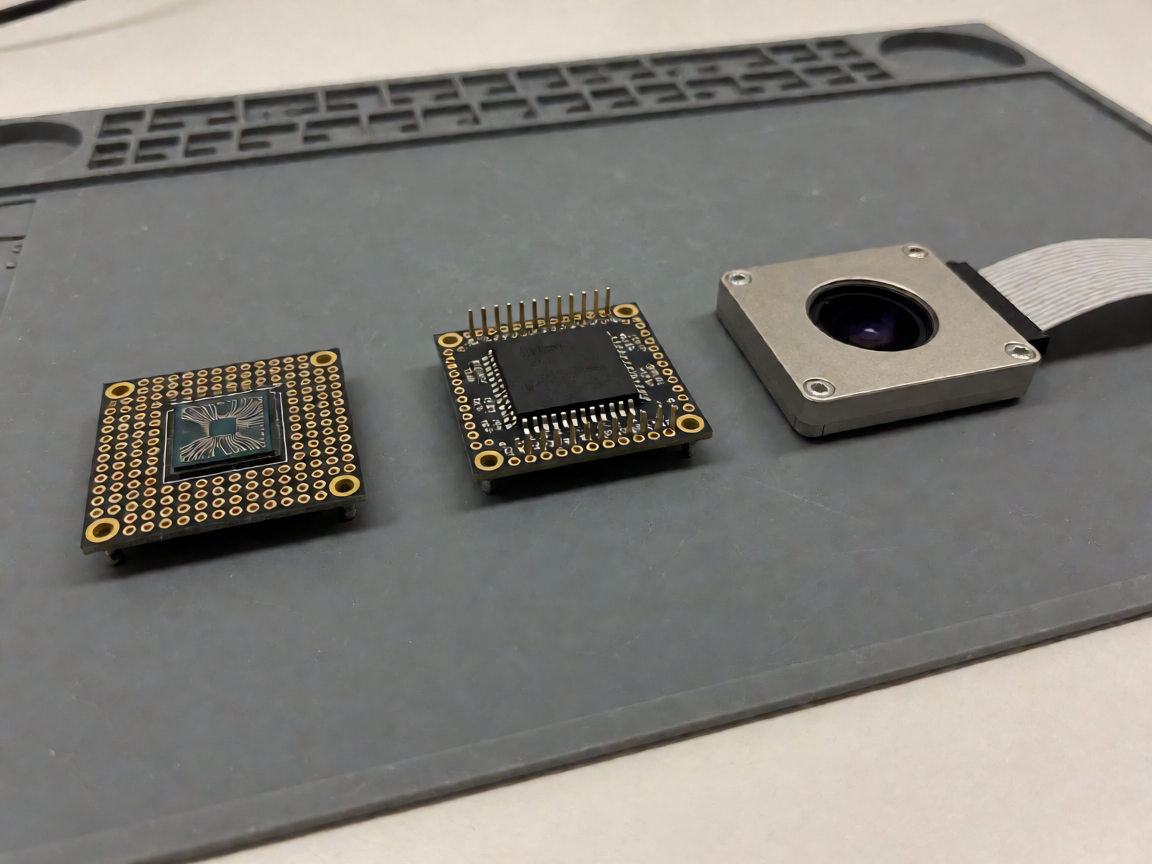
最早的事件相机芯片来自ETH Zurich的组,2014年发布的DVS(Dynamic and Active Vision Sensor)是学术界首个可用的事件视觉传感器原型。此后三星将其引入消费电子供应链,推出了商用化的DVS128芯片。
目前最成熟的商业产品来自法国的Prophesee,其Neuromorphic Vision Sensor系列已广泛应用于工业自动化和自动驾驶领域。三星的DVS产品线则覆盖了对角128至400像素的不同规格。
主流事件相机产品对比
- Prophesee Gen3:分辨率400×300,事件率最高可达数十亿次/秒,支持RGB色彩事件输出
- Samsung DVS128:128×128分辨率,低功耗设计,已被集成到多个嵌入式开发板中
- Samsung DVS346:346×260分辨率,支持更高帧率的应用场景
这些产品各有侧重。Prophesee侧重于高性能工业应用,三星则更注重大规模量产和成本可控。
实际应用场景与典型案例
事件相机的真正价值在于它解决了传统相机无法处理的问题。以下几个场景最能说明这一点。
高速机器人导航:在仓储物流场景中,移动机器人以2米/秒以上的速度穿梭。传统相机在快门时间内会产生明显运动模糊,而事件相机在同等速度下依然保持清晰的边缘信息。
极端光照环境:从暗室走到阳光下,传统相机需要数秒甚至更长时间来自动曝光调整,期间画面完全不可用。事件相机凭借其120dB以上的动态范围,能在同一帧内同时捕捉极暗和极亮区域的细节。
低延迟目标跟踪:工业机器人需要识别快速运动的工件。事件相机的微秒级延迟比传统相机的毫秒级延迟快了至少一个数量级。
对行业和普通用户的实际影响
事件相机不会取代你的手机摄像头。它在特定的应用场景中提供不可替代的价值,同时也正在塑造一些新的产品形态。
事件相机目前的价格和分辨率仍不适合消费级大规模部署。但在工业机器人、高端安防、自动驾驶辅助系统和医疗内窥镜等领域,它已经展现出明确的投资回报。
对于普通用户而言,事件相机带来的最大间接影响是推动了低延迟视觉算法的发展。这些算法后来被应用到手机运动防抖、无人机避障等功能中。
适用与不适用的场景
- 适合:高速运动场景、极高动态范围场景、低功耗嵌入式视觉
- 不适合:静态场景渲染、需要完整纹理信息的应用、色彩精度要求极高的领域
技术局限与争议
事件相机不是万能解决方案。理解它的边界同样重要。
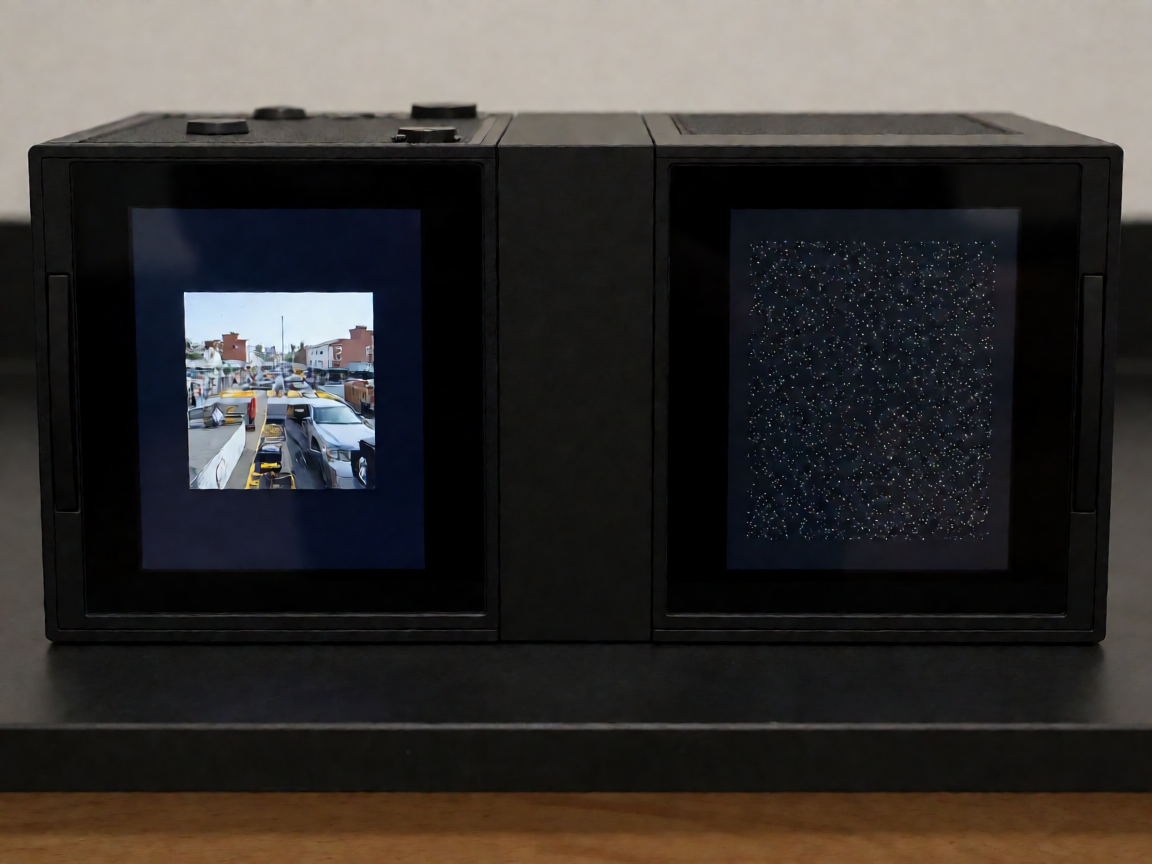
首先,事件相机只记录亮度变化,不记录绝对亮度。这意味着静止物体在事件数据中是完全不可见的。对于需要完整场景理解的AI模型来说,这是一个根本性的信息缺失。
其次,分辨率仍然是瓶颈。目前最好的商用产品分辨率仍在400×300左右,远低于消费级相机数百万甚至数千万像素的水平。
第三,数据处理方式与传统视觉 pipeline 完全不同。现有的深度学习模型大多基于帧数据训练,直接迁移到事件流需要额外的适配工作。
事件相机的最大争议在于:它究竟是传统相机的补充,还是会催生全新的视觉感知范式?目前主流观点倾向于前者,但不排除在特定领域发生范式转换的可能。
此外,事件数据的稀疏性使得传统的图像增强、去噪算法几乎完全失效,开发者需要从头构建处理管线。
接下来值得关注什么
事件相机的技术演进有以下几个明确的方向。
分辨率提升:Prophesee和三星都在推进更高分辨率的传感器研发。100万像素级别的事件相机是下一个里程碑。
事件+帧融合:部分新方案在事件像素之间嵌入传统帧传感器像素,实现异步事件与同步帧的混合输出。
专用神经网络架构:专门针对事件流设计的神经网络正在快速发展,如 event-based CNN 和脉冲神经网络变体。
研究热点方向
- 事件视觉与LiDAR的融合感知方案
- 端到端的异步视觉深度学习框架
- 事件相机在脑机接口和神经科学中的应用
这三个方向的进展将直接决定事件相机能否从「 niche 工具」走向「通用视觉传感器」。
总结与判断
事件相机代表了一种从根本上重新思考视觉感知的方式。它不是传统相机的升级版,而是一种基于不同物理直觉的设计哲学——只记录变化,忽略恒定。
在高速运动、极端光照和低功耗这三个特定维度上,事件相机已经证明了不可替代的价值。但在通用视觉理解任务上,它仍然需要与传统传感器配合使用。
以实际结果为准,操作前请核对官网版本、授权和安全提示。
欢迎留下你的观点,成为第一个参与讨论的人。